บทบาทที่เพิ่มขึ้นของชิ้นส่วนยางในหุ่นยนต์อุตสาหกรรม
เหตุใดการยึดเกาะ การปิดผนึก การป้องกันสายเคเบิล และการควบคุมการสั่นสะเทือนจึงต้องพึ่งพาชิ้นส่วนอีลาสโตเมอร์เฉพาะการใช้งานมากขึ้นเรื่อยๆ
เป็นครั้งแรกที่จำนวนหุ่นยนต์ที่ใช้งานอยู่ทั่วโลกมีจำนวนเกินห้าล้านตัว และจำนวนหุ่นยนต์ที่ผลิตใหม่ก็สูงถึงกว่า 600,000 ตัว ตามรายงานจากสหพันธ์หุ่นยนต์นานาชาติ จำนวนหุ่นยนต์ที่มากขึ้นยังหมายถึงจำนวนข้อต่อที่ต้องแยกออกจากกัน อินเตอร์เฟซสุญญากาศ การเชื่อมต่อที่ยืดหยุ่น และส่วนปลายของหุ่นยนต์ที่ต้องรับการเคลื่อนไหวซ้ำๆ มากขึ้นด้วย
วัสดุอีลาสโตเมอร์ที่ใช้ในหุ่นยนต์นั้นมีลักษณะที่ไม่โดดเด่นนัก แต่กลับมีส่วนสำคัญอย่างมากต่อวิธีการจับยึดของหุ่นยนต์ ความสามารถในการป้องกันสิ่งปนเปื้อนไม่ให้เข้าไปในข้อต่อ รวมถึงการลดแรงสั่นสะเทือนของเครื่องมือ คุณค่าที่แท้จริงของมันอยู่ที่ความสามารถในการออกแบบและใช้งานให้เข้ากันได้กับการเคลื่อนไหวและสภาวะต่างๆ ได้ดีกว่ายางทั่วไป
ส่วนหนึ่งของแอปพลิเคชันนี้คือแขนหุ่นยนต์
โดยคร่าวๆ แล้ว หุ่นยนต์จะเคลื่อนที่ตามเส้นทางที่กำหนดไว้อย่างแม่นยำในระหว่างการทำงาน แต่ก็ยังอาจมีการเปลี่ยนแปลงบางอย่างเกิดขึ้น ซึ่งอาจส่งผลกระทบต่อหุ่นยนต์และอุปกรณ์โดยรอบได้ ตัวอย่างเช่น เมื่อเวลาผ่านไป ตัวดูดอาจสึกหรอ ด้านใดด้านหนึ่งของท่อลมอาจเสียดสีกันจนเกิดแรงเสียดทาน ยางรองสายเคเบิลอาจขยับและหลวม หรือแผ่นรองที่ยืดหยุ่นได้อาจมีพฤติกรรมแตกต่างกันไปตามอุณหภูมิที่เปลี่ยนแปลงอยู่ตลอดเวลา ตำแหน่งและสภาพของชิ้นงานได้รับผลกระทบจากส่วนต่อประสานเล็กๆ เหล่านั้น
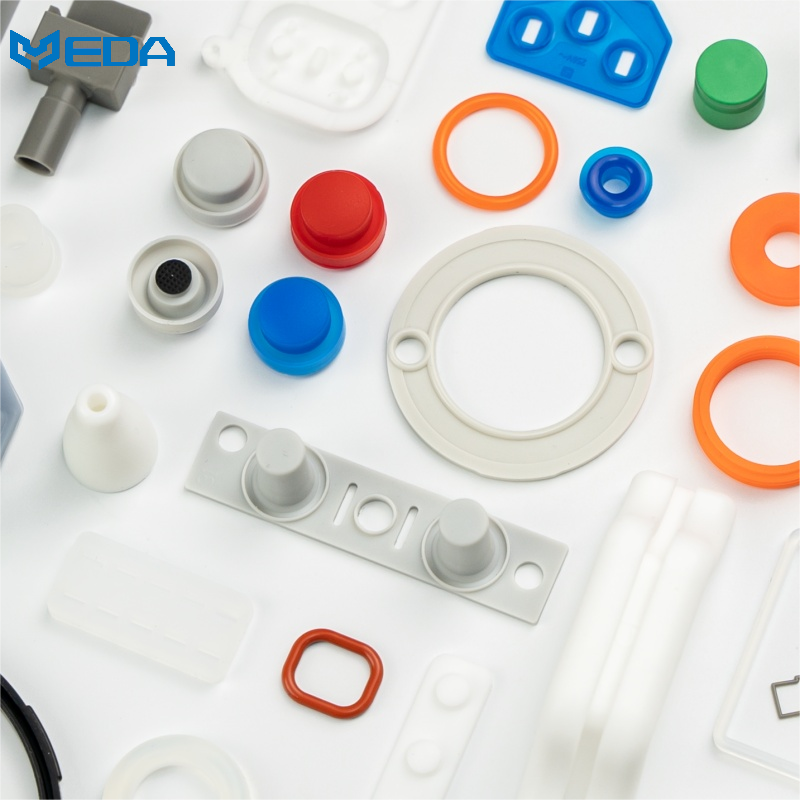
ชิ้นส่วนยางสั่งทำพิเศษสำหรับหุ่นยนต์มักพบได้ในด้ามจับ ระบบดูดสุญญากาศ กลไกเปลี่ยนเครื่องมือ อุปกรณ์กำหนดเส้นทางการตัดเฉือน ตัวป้องกัน ตัวหยุดกระแทก และส่วนเชื่อมต่อสำหรับติดตั้ง
ในบางกรณี ชิ้นส่วนเหล่านี้อาจสัมผัสกับตัวผลิตภัณฑ์โดยตรง ส่วนชิ้นส่วนอื่นๆ ช่วยป้องกันหุ่นยนต์จากฝุ่นและความชื้นโดยการปิดผนึกป้องกันฝุ่น น้ำหล่อเย็น หรือสารทำความสะอาด แต่ละชิ้นส่วนมีข้อจำกัดด้านวัสดุและรูปทรงเรขาคณิตที่แตกต่างกันไปตามตำแหน่งเฉพาะของมัน
แรงยึดจับขึ้นอยู่กับพื้นผิวของชิ้นงาน
แผ่นดูดสุญญากาศยางต้องมีความยืดหยุ่นเพียงพอที่จะแนบสนิทกับชิ้นงานในขณะที่ยังคงรักษาขอบการปิดผนึกที่มั่นคง พื้นผิวเรียบ เช่น กระจก แผ่นกระดาษที่มีรูพรุน แผ่นโลหะที่มีน้ำมัน และถุงบรรจุอาหารที่มีความยืดหยุ่น ไม่สามารถใช้งานได้ด้วยหลักการเดียวกัน เส้นผ่านศูนย์กลางของแผ่นดูด รูปทรงของขอบ ลักษณะของส่วนที่เป็นท่อลม และระดับสุญญากาศ ล้วนมีผลต่อแรงยึดเกาะ
การเร่งความเร็วอย่างรวดเร็วอาจทำให้ถ้วยเอียงหรือลอกได้ แม้ว่าแรงยกคงที่ดูเหมือนจะเพียงพอแล้วก็ตาม ควรตรวจสอบปลายแขนหุ่นยนต์ที่ความเร่งที่ต้องการ การวางแนวของหุ่นยนต์ และการหยุดฉุกเฉิน นอกจากนี้ยังต้องพิจารณาถึงการปนเปื้อนบนพื้นผิวและความแปรปรวนของผลิตภัณฑ์ด้วย
กรณีศึกษาของ Schmalz อธิบายถึงเซลล์หุ่นยนต์ที่เคลื่อนย้ายชิ้นส่วนเซมิคอนดักเตอร์ด้วยถ้วยดูด NBR-ESD ขนาดเล็ก 176 ชิ้น ระบบนี้ได้รับการออกแบบมาเพื่อวางชิปได้มากถึง 31,000 ชิ้นต่อชั่วโมง วัสดุของถ้วย ขนาด 6 มิลลิเมตร และการเคลื่อนที่ในแนวแกนที่จำกัด ถูกเลือกมาเพื่อชิ้นส่วนที่บอบบางและการวางตำแหน่งที่แม่นยำ
กรณีศึกษาที่เผยแพร่สู่สาธารณะนั้นมีประโยชน์เพราะเชื่อมโยงวัสดุอีลาสโตเมอร์เข้ากับงานที่กำหนดไว้ ไม่ใช่ผลลัพธ์จากงานวิจัยของ Yida และไม่ได้สร้างการออกแบบถ้วยที่เป็นสากล ส่วนประกอบอื่นๆ เช่น พื้นผิว หรืออัตราการผลิต จะต้องมีการตรวจสอบการยึดเกาะและการปนเปื้อนแยกต่างหาก
ซีลต้องเคลื่อนที่ตามการเคลื่อนไหวซ้ำๆ
ชิ้นส่วนซีลของหุ่นยนต์อาจใช้ปกป้องข้อต่อหมุน ตัวขับเคลื่อนเชิงเส้น วงจรลม หรือส่วนต่อประสานของเครื่องมือ ซีลปิดช่องว่างแบบคงที่มีหน้าที่แตกต่างจากตัวปัดน้ำฝนแบบไดนามิกหรือปลอกหุ้มแบบยืดหยุ่น ควรระบุระยะชัก การเคลื่อนที่เชิงมุม ความเร็ว และแรงดัน แทนที่จะรวมไว้ภายใต้ข้อกำหนดการซีลทั่วไป
ABB อธิบายว่าหุ่นยนต์หล่อโลหะได้รับการปกป้องจากน้ำหล่อเย็น ฝุ่นละออง อนุภาคโลหะ และสารทำความสะอาด ข้อมูล Foundry Prime ที่เผยแพร่โดย ABB อ้างถึงพื้นผิวเคลือบ ชิ้นส่วนอิเล็กทรอนิกส์ที่ได้รับการปกป้อง และซีลโพลีเมอร์ ซึ่งเป็นส่วนหนึ่งของระบบป้องกันหุ่นยนต์ที่สมบูรณ์ ระดับการป้องกันของตัวเครื่องนั้นเป็นของหุ่นยนต์ที่ประกอบเสร็จแล้ว ไม่ใช่ของซีลชิ้นใดชิ้นหนึ่ง
ชิ้นส่วนซีลของหุ่นยนต์สามารถรองรับเป้าหมายการซึมผ่านได้ แต่แรงกดในการติดตั้ง พื้นผิวสัมผัส และช่องเปิดสายเคเบิลยังคงเป็นส่วนหนึ่งของผลลัพธ์ การทดสอบซีลแบบราบเรียบบนแท่นทดสอบไม่สามารถจำลองการเคลื่อนไหวของข้อต่อหรือการฉีดพ่นทำความสะอาดบนหุ่นยนต์ที่ติดตั้งได้
การสั่นสะเทือนสามารถเกิดขึ้นได้ที่ส่วนต่อประสานหลายจุด
บางครั้งจำเป็นต้องมีการแยกการสั่นสะเทือนของหุ่นยนต์ที่ฐาน ระหว่างข้อมือและเครื่องมือ หรือภายในส่วนปลายที่บอบบาง การเลือกตำแหน่งที่เหมาะสมขึ้นอยู่กับการป้องกันที่ต้องการ: พื้น การสั่นสะเทือนของเครื่องมือ หรือแรงกระแทกจากเซ็นเซอร์
การเพิ่มความยืดหยุ่นยังสามารถใช้เพื่อลดความแข็งในการกำหนดตำแหน่งได้อีกด้วย แผ่นรองที่อ่อนนุ่มอาจให้พื้นผิวที่ดูดซับแรงกระแทกได้ แต่ก็อาจทำให้เครื่องมือหน่วงหรือสั่นได้ วิศวกรต้องระบุระยะการเคลื่อนที่สูงสุดที่อนุญาตและเวลาการตั้งค่า หลังจากนั้นควรทดสอบโปรไฟล์การเคลื่อนที่ทั้งหมดแทนที่จะทดสอบเฉพาะความแข็งเท่านั้น
การป้องกันสายเคเบิลและท่อต้องเป็นแผนที่แสดงการเคลื่อนไหว
ยางรองกันกระแทก ชิ้นส่วนลดแรงดึง และท่ออ่อนแบบยืดหยุ่นถูกนำมาใช้เพื่อป้องกันสายเคเบิลและท่อลมเมื่อหุ่นยนต์เปลี่ยนท่าทาง แรงดึงหลักอาจเกิดขึ้นเมื่อหุ่นยนต์อยู่ที่มุมของพื้นที่ทำงานมากกว่าอยู่ในตำแหน่งเริ่มต้น แรงบิดและแรงดัดแตกต่างกันเนื่องจากส่งผลให้เกิดรูปแบบแรงดึงที่แตกต่างกัน
ชิ้นส่วนยางของหุ่นยนต์สามารถออกแบบเป็นพิเศษได้ด้วยคุณสมบัติต่างๆ เช่น ขอบยื่น ปีก หรือตัวลดแรงดึง ซึ่งช่วยลดความจำเป็นในการใช้ฮาร์ดแวร์แยกต่างหาก แม้ว่าการประกอบอาจง่ายขึ้นด้วยการรวมเข้าด้วยกัน แต่ระยะเวลาการใช้งานของสายเคเบิลจะขึ้นอยู่กับขนาดที่ขึ้นรูปและความแข็งของวัสดุของชิ้นส่วนนั้นๆ ควรตรวจสอบเส้นทางและแรงดึงที่เกี่ยวข้องในการประกอบด้วย
การเลือกใช้วัสดุต้องสอดคล้องกับสภาพแวดล้อมของเซลล์
วัสดุที่คุณเลือกใช้ขึ้นอยู่กับสภาพแวดล้อมการทำงานของเซลล์เป็นอย่างมาก ตัวอย่างเช่น NBR เหมาะสำหรับการสัมผัสกับน้ำมัน ในขณะที่ EPDM เป็นตัวเลือกที่ดีสำหรับสภาพแวดล้อมที่เกี่ยวข้องกับน้ำและสารทำความสะอาดบางชนิด ในทางตรงกันข้าม FKM เป็นวัสดุที่เหมาะสมหากการใช้งานนั้นสัมผัสกับความร้อนสูงมากหรือของเหลวที่มีฤทธิ์กัดกร่อนทางเคมี วัสดุซิลิโคนจะให้ความยืดหยุ่นต่ออุณหภูมิ ในขณะที่วัสดุโพลียูรีเทนจะให้ความต้านทานต่อการเสียดสี อย่างไรก็ตาม ความเหมาะสมของวัสดุและสูตรของวัสดุนั้นๆ ต่อการใช้งานจะขึ้นอยู่กับสารเคมีในเซลล์ที่ใช้จริง
อุตสาหกรรมที่เกี่ยวข้องกับอาหาร เซมิคอนดักเตอร์ และสี จะมีข้อกำหนดต่างๆ เช่น ความสะอาด การนำไฟฟ้า คุณสมบัติการปลดปล่อย ฯลฯ แม้แต่สารประกอบที่ทนต่อการสึกหรอเชิงกลก็อาจก่อให้เกิดปัญหา เช่น การปล่อยอนุภาค การทำให้เกิดรอยบนผลิตภัณฑ์ หรือปฏิกิริยากับสารเคมีในกระบวนการผลิต ในบางกรณี สีและพื้นผิวก็อาจเป็นปัจจัยสำคัญที่ส่งผลต่อผลลัพธ์ของระบบการมองเห็นด้วยเครื่องจักรเช่นกัน
มาตรฐานกำหนดคุณสมบัติของหุ่นยนต์ แต่ไม่ใช่ชิ้นส่วนยางทุกชิ้น
มาตรฐาน ISO 10218 เกี่ยวข้องกับหุ่นยนต์และความปลอดภัยของระบบหุ่นยนต์ โดยส่วนใหญ่จะกำหนดอันตรายและความรับผิดชอบต่างๆ แต่ไม่ได้กำหนดอายุการใช้งานของชิ้นส่วนต่างๆ เช่น ตัวดูดสุญญากาศ ท่ออ่อน หรือแหวนยาง การตรวจสอบความถูกต้องของชิ้นส่วนยังคงขึ้นอยู่กับการใช้งาน
มาตรฐาน ISO 20653 กำหนดเกี่ยวกับการป้องกันตัวเครื่องอุปกรณ์ไฟฟ้าสำหรับยานยนต์ ในขณะที่มาตรฐาน IEC 60529 กำหนดรหัส IP ของตัวเครื่องโดยทั่วไปมากกว่า ทั้งสองมาตรฐานใช้ได้กับโครงสร้างที่ทดสอบแล้ว เห็นได้ชัดว่า ระดับการป้องกันที่ประกอบเสร็จแล้วไม่สามารถนำไปใช้กับซีลยางที่หลวมเพียงอย่างเดียวได้
กระบวนการตรวจสอบความถูกต้องของผลิตภัณฑ์สำเร็จรูป
สำหรับตัวดูดสุญญากาศแบบยาง ขั้นแรกให้ตรวจสอบขนาดและลักษณะโดยรวม จากนั้นวัดความสามารถในการยึดเกาะบนพื้นผิวทั่วไปต่างๆ คุณควรพิจารณาถึงการรั่วไหล ความเร็วในการเคลื่อนที่ ทิศทาง ความถี่ในการใช้งาน และการสึกหรอของพื้นผิวด้วย การจัดวางที่ปลอดภัยยังรวมถึงวิธีการตรวจจับการสูญเสียสุญญากาศและแผนฉุกเฉินในกรณีที่ชิ้นส่วนตกหล่นด้วย
ด้วยฝาครอบและซีล คุณสามารถทดสอบการทำงานของหุ่นยนต์ได้อย่างเต็มรูปแบบ โดยปรับเปลี่ยนอุณหภูมิและระดับการปนเปื้อนต่างๆ ตรวจสอบสิ่งต่างๆ เช่น รอยสัมผัส รอยแตก การดูด และสิ่งปนเปื้อนภายใน น้ำยาทำความสะอาดที่ใช้ในการทดสอบควรใช้ในความเข้มข้นจริง ทิศทางการฉีดพ่น และระยะเวลาการสัมผัสเหมือนกับการใช้งานปกติ แต่ระยะเวลาจริงขึ้นอยู่กับข้อกำหนดของการทดสอบ
การค้นหาและวัดการสั่นสะเทือนในเครื่องมือ การเคลื่อนที่ และการหยุดนิ่งของเครื่องมือ เป็นสิ่งสำคัญในการแยกการสั่นสะเทือนของหุ่นยนต์ นอกจากนี้ คุณจำเป็นต้องวัดระดับการสั่นสะเทือนที่โครงสร้างรองรับด้วย ควรประเมินการตรวจสอบเหล่านี้อีกครั้งหลังจากทำการทดสอบการใช้งานและการเสื่อมสภาพแล้ว เกณฑ์ที่ใช้ในการพิจารณาการยอมรับผลิตภัณฑ์ไม่ควรพิจารณาเฉพาะคุณสมบัติของวัสดุเท่านั้น แต่ควรเชื่อมโยงกับความแม่นยำของกระบวนการด้วย
ข้อมูลที่จำเป็นก่อนเริ่มการพัฒนา
คุณต้องระบุประเภทและคุณสมบัติของหุ่นยนต์ น้ำหนักบรรทุก ความเร็ว ความเร่ง เส้นทางการเคลื่อนที่ และพื้นที่สำหรับติดตั้ง นอกจากนี้ คุณควรระบุข้อมูลเกี่ยวกับพื้นผิวของชิ้นส่วนที่จะทำการทำความสะอาด ระดับแรงดันสุญญากาศ สารที่ใช้ในการทำความสะอาด ขั้นตอนการทำความสะอาด อุณหภูมิแวดล้อม จำนวนรอบการทำงานที่คาดหวัง และข้อกำหนดเกี่ยวกับ ESD หรือความสะอาดอื่นๆ (ถ้ามี)
บริษัท ต้าเหลียน ยี่ต้า พรีซิชั่น ยาง โปรดักส์ จำกัด เชี่ยวชาญในการผลิตชิ้นส่วนยางตามสั่งสำหรับลูกค้าโดยใช้กระบวนการขึ้นรูป สำหรับชิ้นส่วนยางที่ใช้ในหุ่นยนต์อุตสาหกรรม นอกเหนือจากการที่ยี่ต้าทำการตรวจสอบความสามารถในการผลิต การเลือกส่วนผสม การวิเคราะห์มิติที่สำคัญ และการเสนอแผนการตรวจสอบชิ้นส่วนสำเร็จรูปแล้ว ความรับผิดชอบในด้านความปลอดภัยและประสิทธิภาพของระบบยังคงเป็นของผู้ประกอบหุ่นยนต์
การเติบโตของตลาดหุ่นยนต์หมายความว่ามีไซต์งานจำนวนมากขึ้นที่ต้องการอินเทอร์เฟซที่ยืดหยุ่นซึ่งสามารถส่งมอบประสิทธิภาพที่เชื่อถือได้ เฉพาะเมื่อนั้นอินเทอร์เฟซนี้จึงกลายเป็นส่วนประกอบที่มีค่าของระบบอัตโนมัติ โดยการจับคู่รูปทรงของยางกับการเคลื่อนไหว พื้นผิว และสภาพแวดล้อมจริง